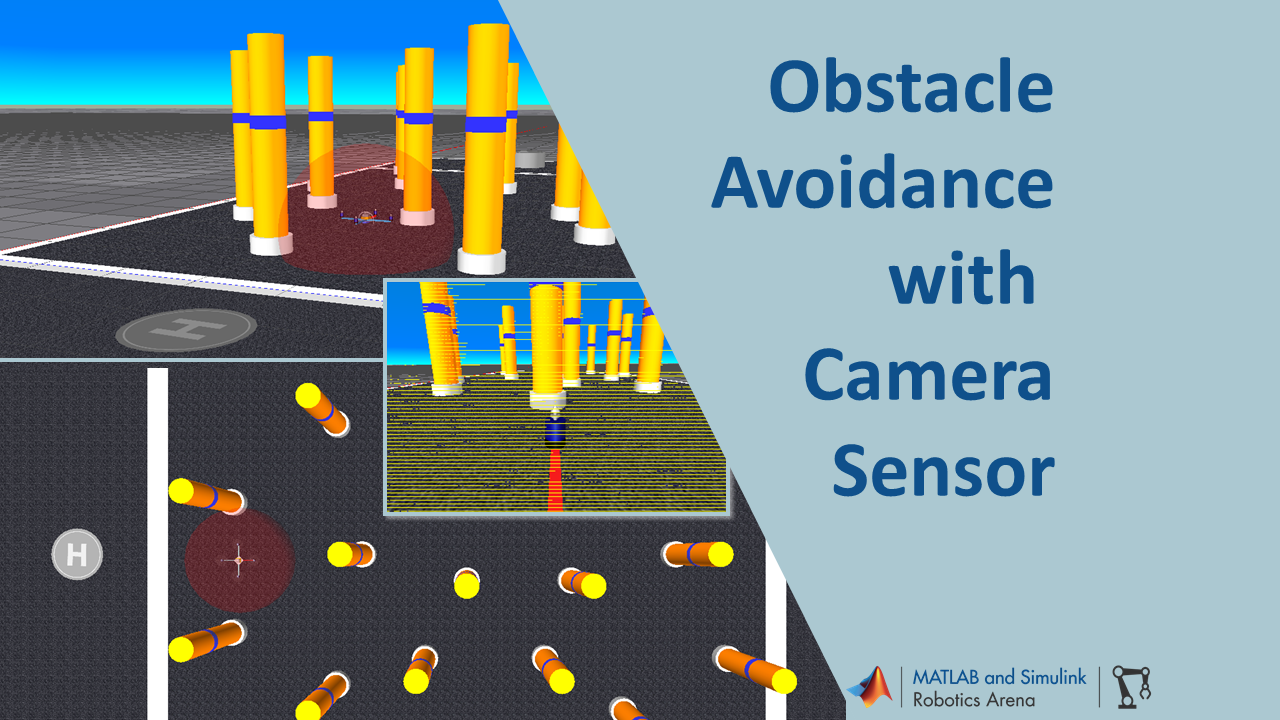
Obstacle Avoidance with Camera Sensor using Simulink
Obstacle avoidance for UAV/UGV using optical flow algorithm calculated using the vehicle's front view camera.
https://github.com/mathworks-robotics/obstacle-avoidance-using-camera
Vous suivez désormais cette soumission
- Les mises à jour seront visibles dans votre flux de contenu suivi
- Selon vos préférences en matière de communication il est possible que vous receviez des e-mails
Citation pour cette source
MathWorks Student Competitions Team (2026). Obstacle Avoidance with Camera Sensor using Simulink (https://github.com/mathworks-robotics/obstacle-avoidance-using-camera/releases/tag/1.0.0), GitHub. Extrait(e) le .
Informations générales
- Version (1,56 Mo)
-
 Afficher la licence sur GitHub
Compatibilité avec les versions de MATLAB
- Compatible avec les versions R2021a et ultérieures
Plateformes compatibles
- Windows
- macOS
- Linux
| Version | Publié le | Notes de version | Action |
|---|---|---|---|
| 1.0.0 |
Pour consulter ou signaler des problèmes liés à ce module complémentaire GitHub, accédez au dépôt GitHub.
Pour consulter ou signaler des problèmes liés à ce module complémentaire GitHub, accédez au dépôt GitHub.

