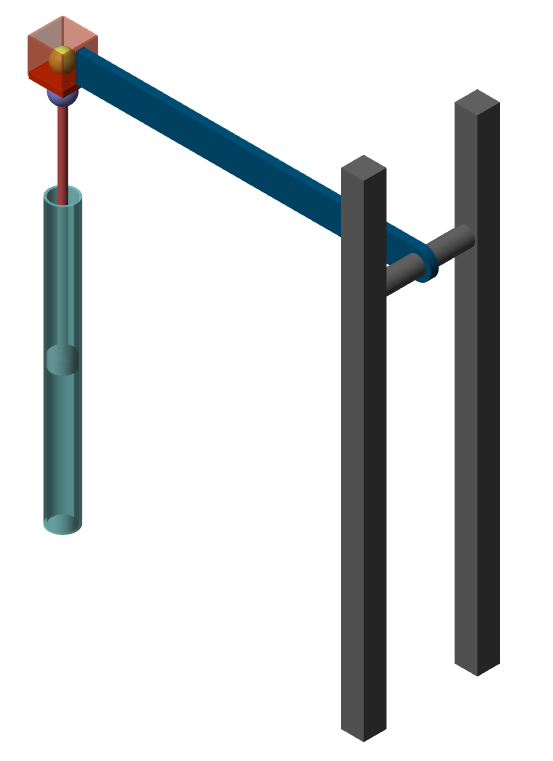
Modeling Pneumatic Robot Actuators
This submission contains pneumatic robot models created with Simulink, Simscape, and Simscape Multibody.
Vous suivez désormais cette soumission
- Les mises à jour seront visibles dans votre flux de contenu suivi
- Selon vos préférences en matière de communication il est possible que vous receviez des e-mails
Citation pour cette source
MathWorks Student Competitions Team (2026). Modeling Pneumatic Robot Actuators (https://fr.mathworks.com/matlabcentral/fileexchange/69331-modeling-pneumatic-robot-actuators), MATLAB Central File Exchange. Extrait(e) le .
Remerciements
Inspiré par : Simscape Multibody Contact Forces Library, Simscape Multibody Parts Library, Simscape Multibody Multiphysics Library
Informations générales
- Version (8,59 Mo)
Compatibilité avec les versions de MATLAB
- Compatible avec toutes les versions
Plateformes compatibles
- Windows
- macOS
- Linux
| Version | Publié le | Notes de version | Action |
|---|---|---|---|
| 1.1.0 | This submission contains a set of models created with Simulink, Simscape, and Simscape Multibody.
|
||
| 1.0.0 |

