La traduction de cette page n'est pas à jour. Cliquez ici pour voir la dernière version en anglais.
Modèles LPV et LTV
R2026aCréez, manipulez, analysez et simulez des modèles linéaires aux paramètres variables (LPV) et variant dans le temps (LTV). Ces modèles peuvent estimer des systèmes non linéaires et vous permettre d’appliquer de manière efficiente des techniques de design linéaire aux modèles non linéaires.
Avec la fonctionnalité disponible, vous pouvez :
Créer des modèles LPV ou LTV à partir d’expressions mathématiques.
Créer des modèles LPV ou LTV qui interpolent les résultats de la linéarisation selon un ensemble de conditions de fonctionnement.
Simuler une réponse temporelle.
Spécifier des connexions basées sur les signaux entre les modèles variables et avec des modèles LTI.
Échantillonner une dynamique sur une grille de paramètres afin d’obtenir des approximations LTI locales.
Discrétiser et rééchantillonner des modèles LPV ou LTV.
Fonctions
Blocs
 | LPV System | Simulate linear parameter-varying (LPV) systems |
 | LTV System | Simulate linear time-varying (LTV) systems (depuis R2024a) |
 | Varying Delay | Varying delay with support for fixed delay and zero delay (direct feedthrough) (depuis R2024a) |
 | Varying Lowpass Filter | Butterworth filter with varying coefficients |
 | Varying Notch Filter | Notch filter with varying coefficients |
 | PID Controller | Continuous-time or discrete-time PID controller |
 | PID Controller (2DOF) | Continuous-time or discrete-time two-degree-of-freedom PID controller |
 | Varying Transfer Function | Transfer function with varying coefficients |
 | Varying State Space | State-space model with varying matrix values |
 | Varying Observer Form | Observer-form state-space model with varying matrix values |
 | Discrete Varying Delay | Discrete varying delay with support for fixed delay and zero delay (direct feedthrough) (depuis R2024a) |
 | Discrete Varying Lowpass | Discrete Butterworth filter with varying coefficients |
 | Discrete Varying Notch | Discrete-time notch filter with varying coefficients |
 | Discrete PID Controller (2DOF) | Discrete-time or continuous-time two-degree-of-freedom PID controller |
 | Discrete PID Controller | Discrete-time or continuous-time PID controller |
 | Discrete Varying Transfer Function | Discrete-time transfer function with varying coefficients |
 | Discrete Varying State Space | Discrete-time state-space model with varying matrix values |
 | Discrete Varying Observer Form | Discrete-time observer-form state-space model with varying matrix values |
Rubriques
Fondamentaux des modèles LTV et LPV
- LTV and LPV Modeling
Fundamentals of linear time-varying and parameter-varying models. - Using LTV and LPV Models in MATLAB and Simulink
Create, analyze, and simulate linear parameter-varying and linear time-varying state-space models.
Utilisation de modèles analytiques LTV et LPV
- LPV Model of Bouncing Ball
Construct an LPV representation of a system that exhibits multi-mode dynamics. - LPV Model of Engine Throttle
Model engine throttle behavior as a linear parameter-varying system. - Analysis of Gain-Scheduled PI Controller
Analyze gain-scheduled PI control of an LPV system. - LPV Model of Magnetic Levitation System
Create analytic LPV model from linearized equations of magnetic levitation system. - Gain-Scheduled LQG Controller
Demonstrate instability in gain-scheduled control when parameters vary too quickly.
Utilisation de modèles LTV et LPV maillés
- LPV Approximation of Boost Converter Model
Obtain linear parameter-varying approximation of a nonlinear Simscape™ Electrical™ model. - Design and Validate Gain-Scheduled Controller for Nonlinear Aircraft Pitch Dynamics
Approximate nonlinear behavior of airframe pitch axis dynamics using linear parameter-varying model. - LPV Model of Magnetic Levitation Model from Batch Linearization Results
Create a gridded LPV model from batch linearization results of a magnetic levitation model. - Reduced Order Modeling of a Nonlinear Dynamical System as an Identified Linear Parameter Varying Model (System Identification Toolbox)
Identify a linear parameter varying reduced order model of a cascade of nonlinear mass-spring-damper systems.
Sélection d՚exemples
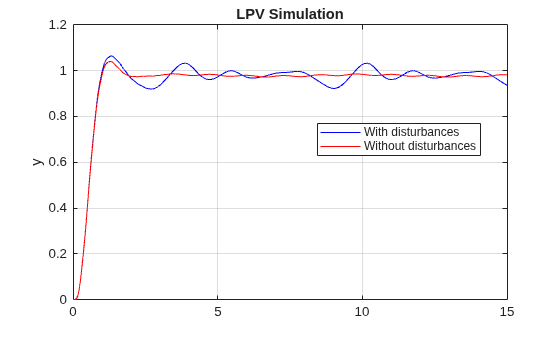
Control Design for Spinning Disks
Design a gain-scheduled H2 controller for a coupled-spinning disks model.
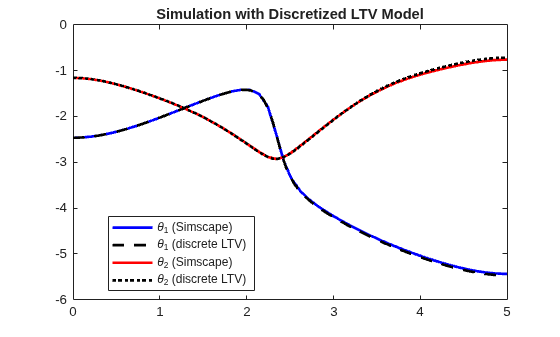
LTV Model of Two-Link Robot
Obtain a linear time-varying state-space model of a two-link robot along a trajectory.
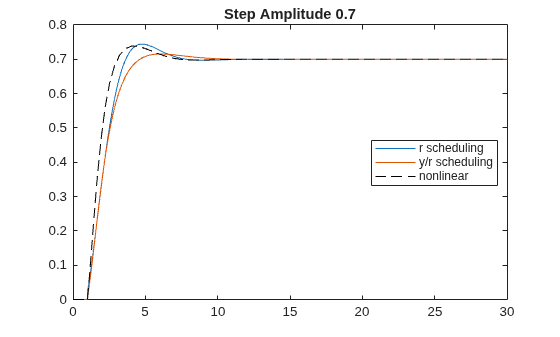
Hidden Couplings in Gain-Scheduled Control
Demonstrate hidden couplings in gain-scheduled control.
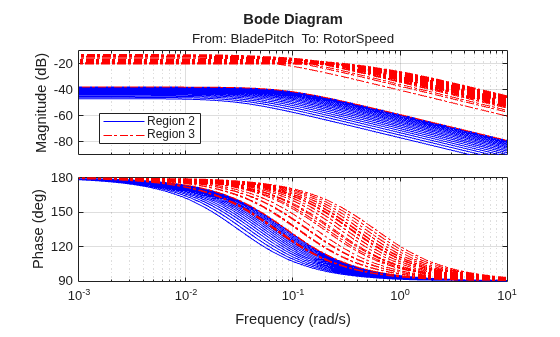
Control Design for Wind Turbine
Design a gain-scheduled controller for a linear parameter-varying model of wind turbine.
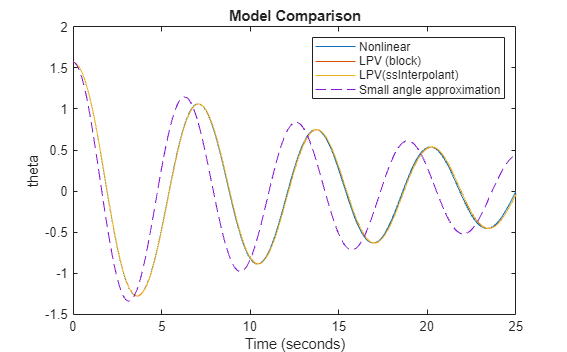
Create LPV Pendulum Model Using Batch Linearization
Create LPV model of Pendulum Using batch linearization results.

